
 English
 русский
 عربى

Новости отрасли
Главная / Новости / Новости отрасли / Контроллер двигателя для электромобилей, соответствует комплекту двигателей
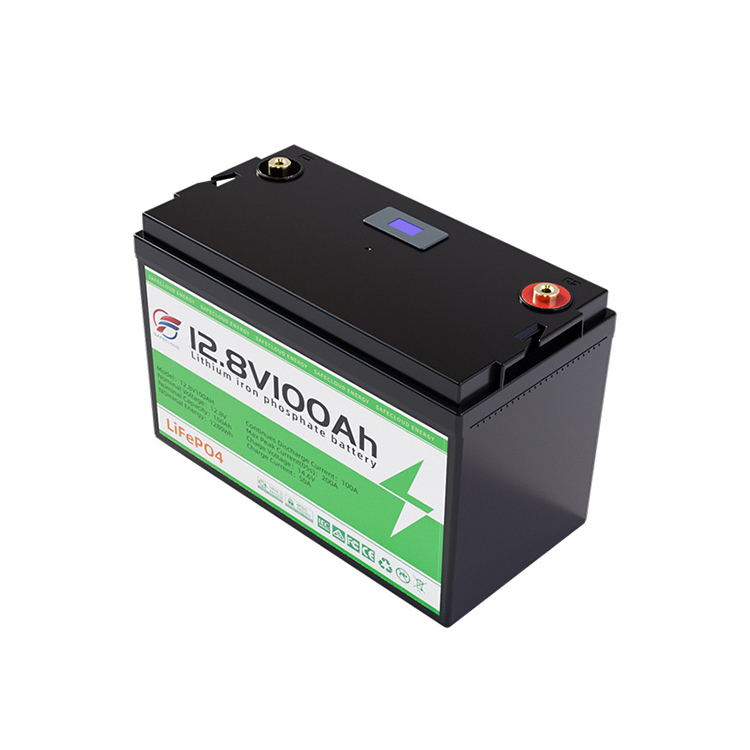
A Контроллер двигателя для электромобилей должен работать в пределах возможностей аккумулятора, обеспечивая при этом мощность, необходимую двигателю. Он также получает команды от автомобиля и сообщает о рабочих условиях своей системе управления. Он соединяет аккумуляторную батарею, двигатель и электронику автомобиля посредством настроек напряжения, тока, обратной связи и связи.
Входной диапазон контроллера двигателя для электромобилей должен охватывать напряжение аккумулятора на протяжении всего цикла зарядки, от уровня полной зарядки до момента прекращения разряда.
Например, последовательный блок из 13 элементов, в котором используются тройные литиевые элементы, может достигать примерно 54,6 В при полной зарядке и падать до 39 В вблизи точки разряда. Контроллер должен учитывать оба конца этого диапазона с достаточным запасом на колебания напряжения во время ускорения и резких изменений нагрузки.
Настройка тока аккумулятора контроллера двигателя для электромобилей также должна оставаться в пределах допустимого уровня разряда аккумулятора, включая пределы его элементов, проводки и компонентов защиты. Более высокое значение автоматически не подходит, если батарея не может безопасно обеспечивать требуемый ток.
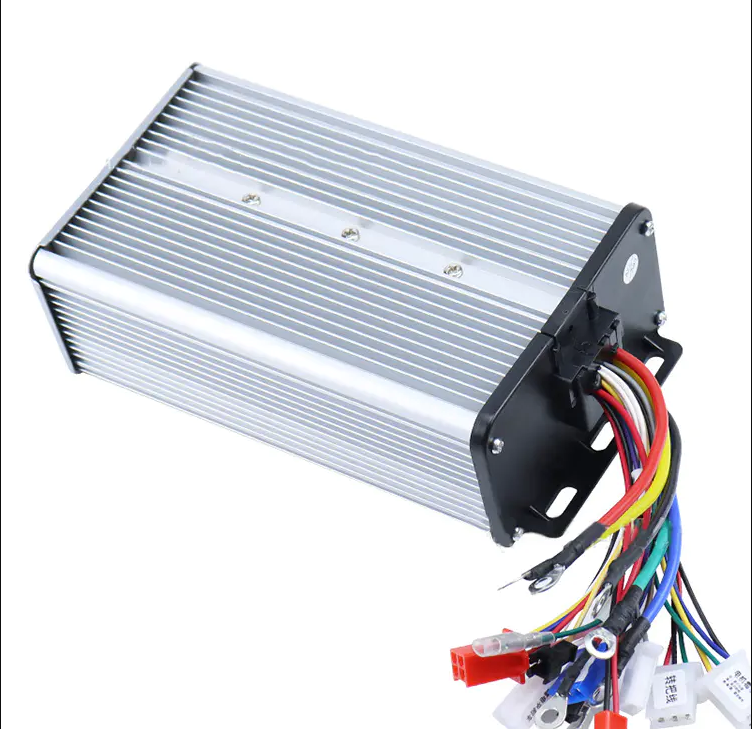
Контроллер двигателя для электромобилей получает постоянный ток от аккумулятора и переключает его через три фазы двигателя для создания крутящего момента. Ток батареи и ток фазы двигателя описывают разные части этого процесса. При ШИМ-управлении фазный ток может быть выше тока батареи, особенно при низких рабочих циклах.
Например, при рабочем цикле 50 процентов упрощенное соотношение дает примерно 40 А фазного тока на 20 А, потребляемого от батареи. Фактические значения зависят от топологии контроллера, условий эксплуатации и метода измерения. Поэтому ток батареи и фазный ток не следует рассматривать как взаимозаменяемые значения.
Непрерывный ток — это уровень, который контроллер может поддерживать в определенных тепловых условиях; пиковый ток доступен только в течение ограниченного периода времени, например, во время ускорения или набора высоты.
Двигательная обратная связь требует такого же внимания. Бесщеточный двигатель с датчиками Холла требует совместимых входов датчиков и правильной конфигурации сигналов, включая соответствующую информацию о полюсах. Бездатчиковое управление оценивает положение ротора на основе электрических сигналов и может вести себя по-разному на очень низких скоростях. Поэтому изменение двигателя или метода измерения может потребовать соответствующего изменения конфигурации контроллера двигателя для электромобилей.
Электронная архитектура автомобиля определяет, как контроллер двигателя для электромобилей получает команды и возвращает рабочие данные. В легком внедорожнике сигнал дроссельной заслонки может быть аналоговым. Более сложные транспортные средства и беспилотные платформы могут использовать цифровую сеть, такую как CAN, для обмена командами и информацией о состоянии.
Возвращаемые данные могут включать напряжение аккумулятора, ток двигателя, температуру и коды неисправностей. Zinntu также отображает в режиме реального времени данные об уровне заряда батареи, скорости и температуре, а также функции удаленного мониторинга автопарка, которые могут помочь в планировании технического обслуживания.
Документированный интерфейс помогает команде программного обеспечения интегрировать контроллер электромобиля, определяя форматы сообщений, сигналы и информацию о неисправностях.
Транспортным средствам, использующим одно и то же аппаратное обеспечение контроллера двигателя для электромобилей, может потребоваться разное рабочее поведение. Для тяжелого внедорожника может потребоваться постепенное ускорение и более низкий предел скорости, в то время как для более легкой платформы могут использоваться более чувствительные настройки. Эти различия часто можно устранить с помощью параметров контроллера, а не отдельной аппаратной платформы.
Профили обычно включают ограничения по току батареи и фазному току, темпы ускорения и замедления, а также максимальную скорость. Настройки должны отражать вес автомобиля, характеристики двигателя, емкость аккумулятора и условия эксплуатации.
Информация контроллера Zinntu включает пользовательские настройки для различных требований автомобиля и удаленные обновления прошивки. В программе OEM эти функции могут поддерживать настройку для различных версий платформы и обновлений программного обеспечения после развертывания. Способы настройки зависят от прошивки контроллера и возможностей связи.
Выбор аккумулятора, двигателя и контроллера более эффективен, если рассматривать его как одну инженерную задачу. Аккумулятор должен обеспечивать необходимое напряжение и ток, двигатель должен соответствовать электрическим и сенсорным возможностям контроллера, а электроника автомобиля должна поддерживать интерфейс связи. Несоответствия могут повлиять на производительность и стабильность системы.
Zinntu размещает контроллеры электромобилей в своей линейке электрических систем наряду с соответствующими батареями и двигателями. Для OEM-проекта выбор Контроллер двигателя для электромобилей означает проверку всей системы питания и управления, а не оценку только контроллера. Подтверждение электрических характеристик, требований к обратной связи двигателя и протоколов связи перед началом производства помогает создать работоспособную конфигурацию для каждой платформы автомобиля.

 Китай, провинция Чжэцзян, г. Тайчжоу, ул. Хунцзя, Цзинчжун-роуд, д. 2269, корпус 1 и 2
 +86-18857621312
 info@zinntu.com
