
 English
 русский
 عربى

Новости отрасли
Главная / Новости / Новости отрасли / Бесщеточный двигатель постоянного тока формирует беспилотные двигательные системы
Движение стало важным инженерным вопросом, поскольку беспилотные транспортные средства, дроны, автономные лодки и другие электрические платформы рассчитаны на более длительные и требовательные рабочие циклы. А Бесщеточный тяговый двигатель постоянного тока делает больше, чем просто обеспечивает вращательное движение. Ее взаимосвязь с пропеллерами, контроллерами, аккумуляторами, весом транспортного средства и условиями эксплуатации определяет, насколько эффективно электрическая энергия может быть преобразована в движение. Это делает выбор двигателя частью более широкой конструкции двигательной установки, а не отдельным компонентом.
Двигатель обеспечивает вращательную мощность, но конечная тяга зависит от того, как двигатель работает с гребным винтом и остальной частью двигательной установки. Поэтому бесщеточный тяговый двигатель постоянного тока следует выбирать с учетом требуемой скорости, крутящего момента, тяги, напряжения и условий эксплуатации.
В линейку двигателей Zinntu входят бесщеточные двигатели постоянного тока, а также двигатели, разработанные для дронов, беспилотных транспортных средств, электрических скейтбордов и других устройств. В информации о продукте эти двигатели описаны применительно к автономным морским транспортным средствам, БПЛА, подводным дронам и автономным наземным транспортным средствам.
Для разработчиков оборудования такое разнообразие приложений означает, что параметры двигателя не могут быть отделены от платформы, на которой двигатель в конечном итоге будет работать.
Электродвигатель напрямую влияет на вес мобильной системы. Увеличение массы двигателя может повлиять на требования к аккумулятору, доступную полезную нагрузку и общую эффективность транспортного средства, особенно для воздушных или небольших морских платформ, где вес напрямую зависит от эксплуатационных характеристик.
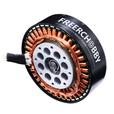
Поэтому бесщеточный двигатель постоянного тока, разработанный для беспилотной платформы, должен обеспечивать соответствующий баланс между весом двигателя и полезной мощностью. В информации о двигателе Zinntu конкретно указано, что высокое соотношение крутящего момента к весу является особенностью силовых установок, где необходимо достичь высокой мощности без добавления ненужного веса.
Это соображение становится особенно актуальным для дронов и компактных автономных транспортных средств, где доступное пространство и общий вес системы могут быть ограничены.
Двигатель не может оцениваться независимо от его контроллера. Скорость и крутящий момент необходимо регулировать в соответствии с эксплуатационными требованиями транспортного средства, а изменения нагрузки могут потребовать соответствующих корректировок электрической мощности.
Таким образом, бесщеточный тяговый двигатель постоянного тока является частью более широкой системы электропривода. Zinntu описывает свою электрическую систему как интеграцию двигателя, электронного управления и аккумулятора, при этом блок управления контролирует и регулирует характеристики двигателя на основе рабочих данных.
Для разработчиков силовых установок эта взаимосвязь важна, поскольку номинальная мощность двигателя не отражает автоматически характеристики всего транспортного средства. Настройки контроллера, напряжение аккумулятора, выбор пропеллера и условия нагрузки — все это влияет на фактическую работу.
Морские силовые установки требуют дополнительных соображений, поскольку двигатели могут подвергаться воздействию влажности, соленой воды и изменяющихся температур. Поэтому компоненты, используемые в автономных лодках или подводном оборудовании, требуют защиты от условий окружающей среды, связанных с их применением.
В информации о двигателях Zinntu среди характеристик, рассматриваемых для беспилотных морских и подводных применений, указаны коррозионная стойкость и водонепроницаемость. Заявленные области применения включают автономные лодки, подводные лодки и подводные дроны, используемые для исследований, инспекций и других операций.
Поэтому для бесщеточного тягового двигателя постоянного тока необходимо оценивать защиту окружающей среды вместе с электрической мощностью и механической интеграцией.
Воздушные платформы предъявляют еще один набор требований. Двигатель дрона должен обеспечивать достаточную вращательную характеристику, оставаясь при этом компактным и относительно легким. Мотору также необходимо реагировать на изменения условий эксплуатации посредством электронной системы управления.
В портфолио двигателей Zinntu входят бесщеточные двигатели для дронов, квадрокоптеров, БПЛА и других воздушных платформ, при этом в описаниях продуктов подчеркивается компактная конструкция и высокое соотношение мощности к весу.
Это показывает, почему одна и та же общая концепция бесщеточного двигателя может привести к совершенно разным конфигурациям продукта в зависимости от того, является ли целевое применение воздушным, морским или наземным.
Производительность двигателя также тесно связана с аккумулятором. Двигатель с более высокой выходной мощностью может потребовать большей потребляемой электроэнергии, в то время как напряжение аккумулятора и доступная емкость влияют на продолжительность работы.
Поэтому при разработке бесщеточного двигателя постоянного тока разработчикам необходимо учитывать всю электрическую цепочку: аккумулятор, контроллер, двигатель и двигательный механизм. Подход Zinntu к интегрированной электрической системе объединяет эти элементы и определяет управление батареями, эффективность двигателя и электронное управление как связанные части общей системы.
Этот подход может быть особенно полезен для беспилотного оборудования, где доступная энергия ограничена, а двигательная установка составляет значительную часть общей потребляемой мощности.
Разработка бесщеточного двигателя постоянного тока отражает более широкий сдвиг в сторону интегрированной электрической силовой установки. Вместо того, чтобы сравнивать двигатели только по номинальной мощности, разработчикам оборудования все чаще приходится проверять крутящий момент, скорость, вес, защиту окружающей среды, совместимость контроллера, напряжение аккумулятора и характеристики предполагаемого гребного винта или системы трансмиссии.
Для покупателей B2B эти параметры предоставляют более практичный способ оценить, соответствует ли двигатель конкретной беспилотной платформе. К двигателю, подходящему для подводного дрона, могут предъявляться другие требования, чем к двигателю, предназначенному для БПЛА или автономного наземного транспортного средства.
По мере того, как электродвижение распространяется на беспилотное оборудование, Бесщеточный тяговый двигатель постоянного тока становится частью скоординированной архитектуры привода. Его эффективность зависит не только от самого двигателя, но и от того, как вокруг него спроектированы электрическое управление, накопление энергии, механическая передача и защита окружающей среды.

 Китай, провинция Чжэцзян, г. Тайчжоу, ул. Хунцзя, Цзинчжун-роуд, д. 2269, корпус 1 и 2
 +86-18857621312
 info@zinntu.com
